
Kinova Jaco² 轻量仿生机械臂
商品价格:电议库存情况:现货、预订配送方式:上海自提或第三方快递订购方式:签约购买咨询热线:021-68413769- 产品简介
- 产品参数
Kinova Jaco² 轻量仿生机械臂
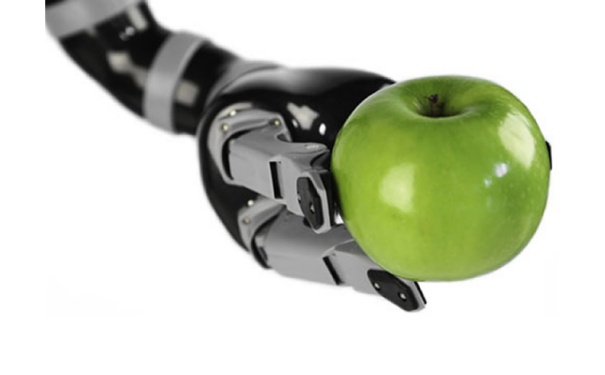
Kinova Jaco² 是由加拿大Kinova公司研发的二代轻量仿生机械臂,是科研与辅助机器人领域的标志性产品。该产品以其优越的轻量化、模块化设计和安全的人机交互特性而著称。其核心设计理念是打破传统工业机器人的笨重与封闭,提供一种即插即用、易于集成且能安全与人协作的机器人平台。
Jaco² 机械臂采用碳纤维连杆和铝合金关节的轻质结构,实现了整机重量仅约5.5kg的优异表现。其技术优势在于“手与臂一体化”的模块化设计,无需外接沉重的控制柜,提升了便携性和集成便利性。该机械臂拥有6个自由度的主臂和3个自由度的仿生三指手爪,能够模仿人类手臂的灵活运动,实现抓取、操控等精细任务。每个关节均集成了高扭矩无刷电机、谐波减速器以及全套传感器(包括力矩、位置、温度等),这不仅保证了动作的紧凑与准确,更通过实时力矩感知实现了本质安全,允许在与人近距离协作时主动规避碰撞风险。
凭借这些特性,Jaco² 在多个前沿领域获得了广泛应用。在康复医疗领域,它被集成到智能轮椅上,帮助上肢功能障碍者完成取物、进食等日常活动,是重要的辅助机器人解决方案。在科研领域,它广泛应用于脑机接口、远程操控、仿人机器人研究以及医疗手术辅助等场景,为算法开发和人机交互研究提供了理想的硬件平台。其开放的API、对ROS(机器人操作系统)的支持以及Windows/Linux跨平台兼容性,降低了二次开发的门槛。
咨询热线:021-68413769
(产品报价、资料索取、授权咨询等)
合同签订:为保障您的权益,我们实行“款到发货”的规范流程。医疗器械产品特殊,请务必与销售专员对接具体事宜。
发货时效:
工作日 12:00前下单,当日发出。
12:00后下单,次日发出。
(周末及法定节假日仓库休息,顺延发货)
物流配送:
市区:发货后约 3-5天 送达。
偏远地区:发货后约 7-10天 送达。
发货后,我们会提供运单号,方便您随时追踪物流动态。
型号与结构:Jaco² 6自由度轻量仿生机械臂,包含6自由度手臂与3自由度三指手爪一体化设计。
核心性能参数:
自由度:手臂6个自由度,手爪3个自由度。
自重:约4.4kg至5.5kg(不同资料及配置略有差异)。
负载能力:中段工作范围负载2.6kg,臂完全伸展时最大负载2.2kg。
工作范围:臂展约90cm。
线速度:末端执行器最大线速度20cm/s。
驱动与电气系统:
减速机构:采用谐波减速器,减速比1:100.
驱动电压:18-29 VDC。
功率:平均功率25W,功率100W。
传感与控制系统:
关节传感器:每个关节集成电流、位置、温度、力矩及3轴加速度传感器。
控制模式:支持位置、速度、力矩控制。
控制器:嵌入式控制器,即插即用。
接口与兼容性:
物理接口:USB 2.0. Ethernet。
软件兼容:支持Windows、Linux Ubuntu及ROS(机器人操作系统),提供完善的SDK。
物理特性:
防护等级:IPX2(防滴漏)。
主要材料:连杆为碳纤维,关节为铝合金。